Nombre el funcionamiento antes de la interfaz
Pedir integración robótica sin describir movimiento deja abierta la aplicación. ¿El producto llega y se detiene o el robot debe trabajar mientras avanza? Defínalo al inicio.
Describa presentación, operación y recepción tras finalizar. Preparado para robot no sustituye esos datos. Transportador e integrador podrían ofertar funciones diferentes creyendo responder a la misma consulta.
Conserve equipos y formatos. Si ya se eligieron robot o visión, indique configuración suministrada y no solo familia.
Indexado y seguimiento son coordinaciones diferentes
Dorner incluye recogida robótica en aplicaciones de indexado y posicionamiento. Universal Robots documenta seguimiento cuyo movimiento acompaña al transportador. Ilustran funciones distintas, sin demostrar compatibilidad entre equipos concretos.
Pida al integrador identificar la propuesta. Si el producto se detiene, defina presentación y permiso de proceso. Si se sigue en marcha, pregunte cómo obtiene movimiento e identifica producto el sistema.
La documentación citada de Universal Robots incluye opciones de codificador y transportador para esa gama de software. Use instrucciones del sistema suministrado; aquí no se aporta cableado, calibración ni programación.
Separe posición de producto y velocidad de banda
La velocidad ofertada no explica qué producto recoge el robot, cómo se presenta o qué ocurre si no completa la operación. Describa secuencia real.
Asigne detección, información de movimiento, permisos y receptor. Declare respuesta requerida a pausa, ausencia de producto o receptor no disponible para que el integrador defina implementación. Mantenga interfaces pendientes visibles.
Si hay visión, solicite condiciones y formatos representados. Una demostración debe permanecer vinculada a su presentación concreta.
Demuestre la operación coordinada
Acuerde demostración con ambos equipos antes de entrega. Registre formatos, secuencia, condiciones, referencias e instrucciones, con casos pendientes.
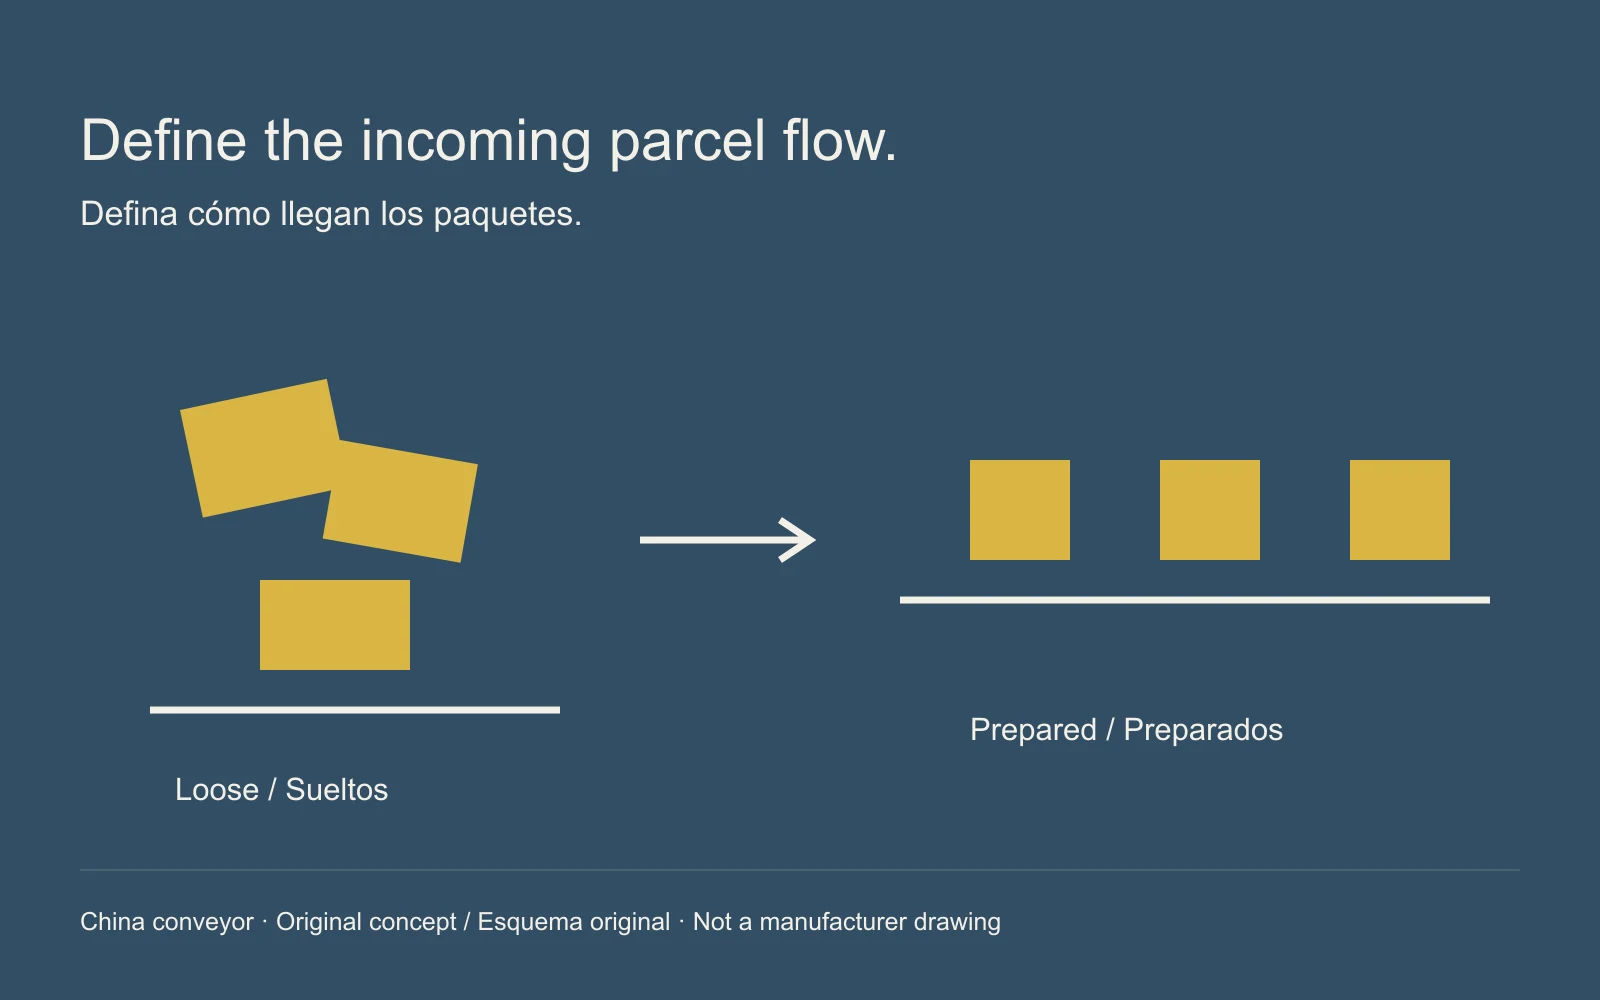
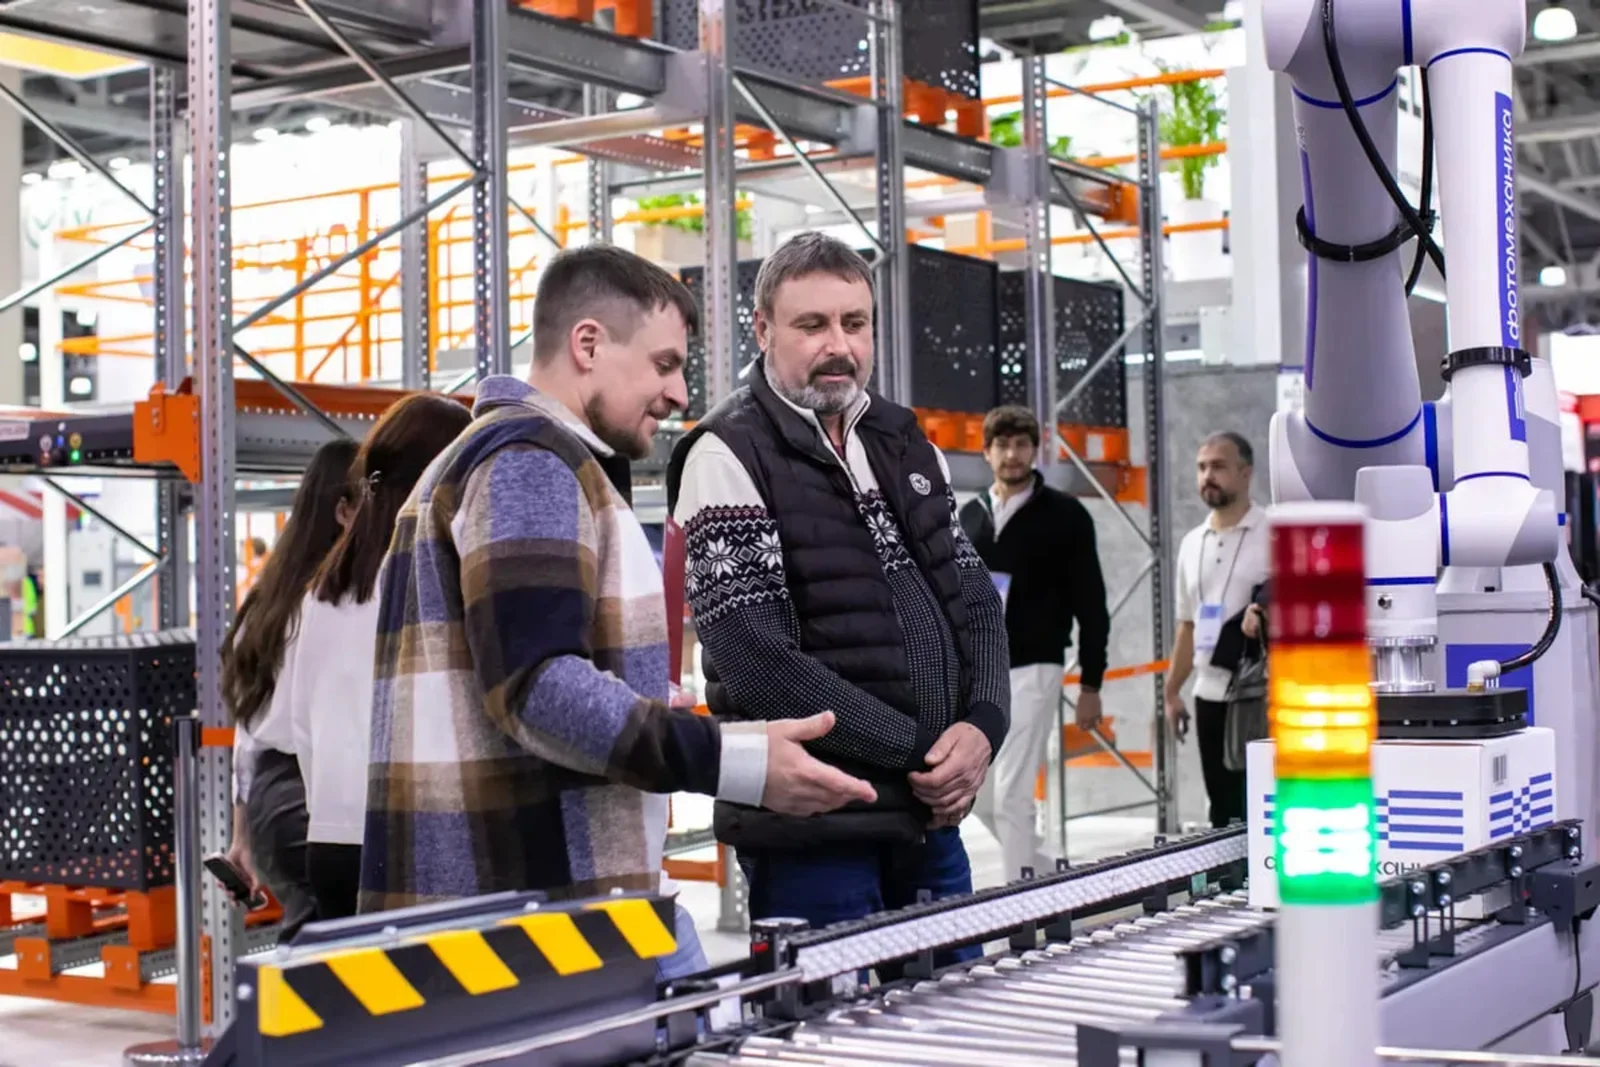
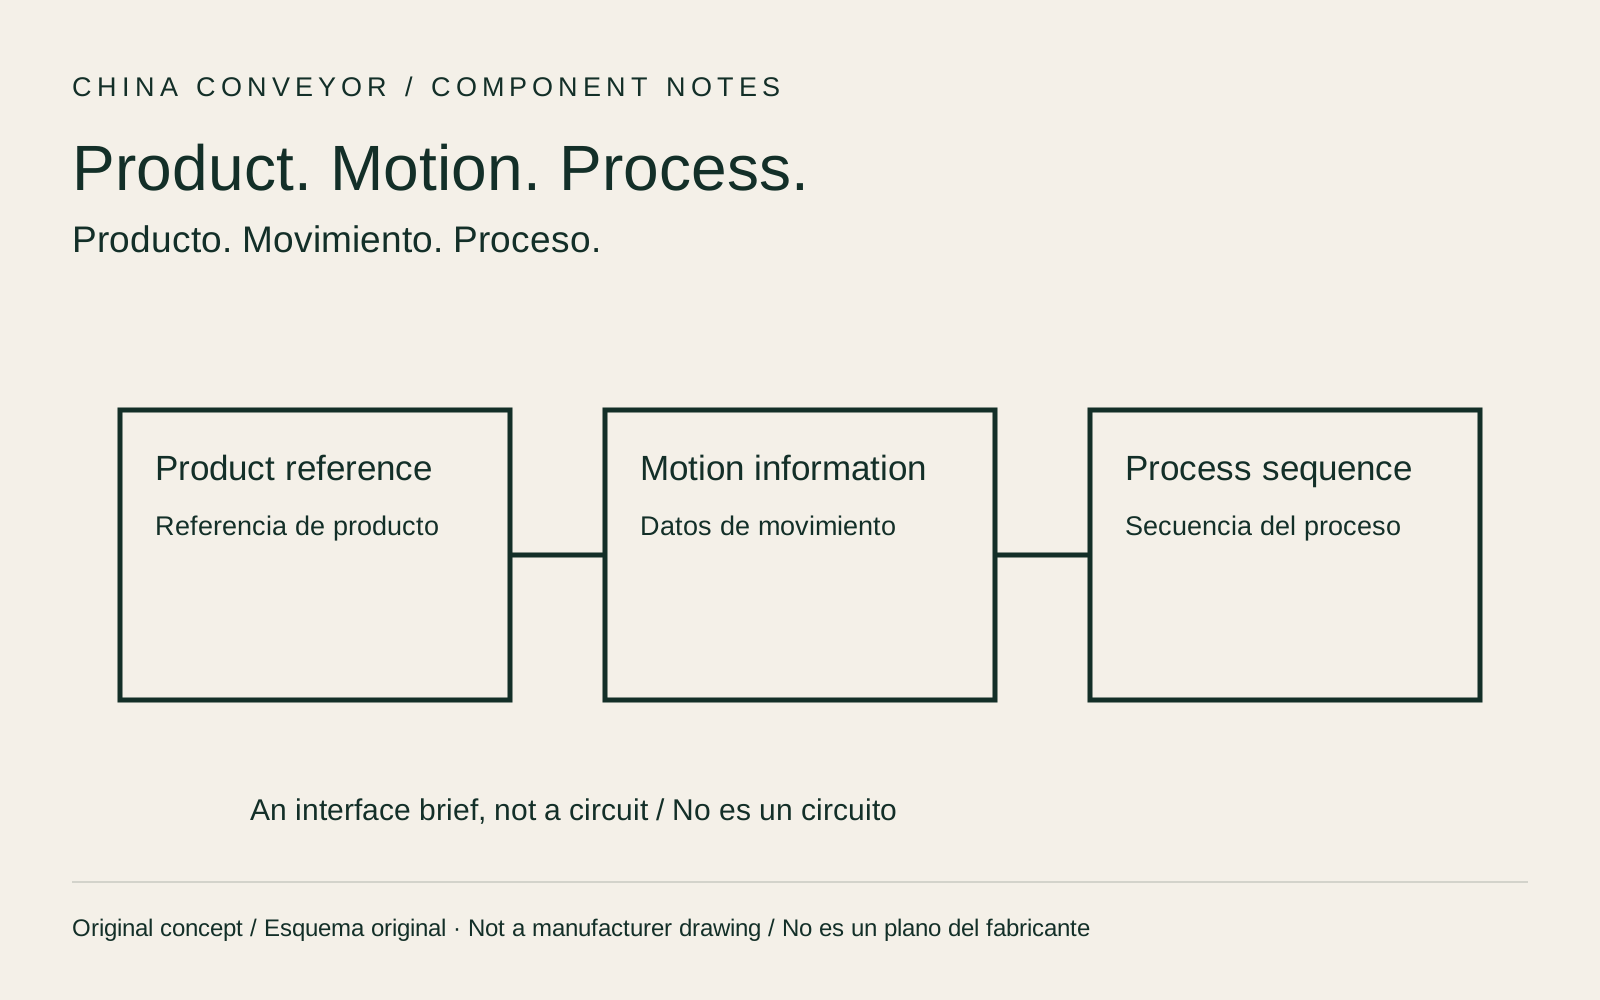
La foto de exposición es contextual y no identifica una instalación ensayada de Dorner o Universal Robots. El esquema relaciona interfaces sin tolerancias ni ciclo. Se busca una operación que ambos proveedores puedan explicar, demostrar y mantener.
Distinguimos los anuncios de los fabricantes de nuestro análisis. Las prestaciones declaradas requieren verificación para cada aplicación.
Fuentes
Dorner — Sistemas de indexado y posicionamiento ↗Incluye recogida robótica como aplicación. No se adoptan precisiones ni ciclos para proyectos sin especificar.
Universal Robots — Seguimiento mediante codificador de pulsos ↗Ejemplo del fabricante sobre movimiento coordinado con el transportador. Se utiliza como contexto, sin reproducir cableado ni programación.
Universal Robots — Configuración de seguimiento, SW 5.19 ↗Identifica opciones de codificador y transportador de esa versión. Se usa como contexto, sin reproducir pasos de ajuste.